【Switched】外文教材选编 31. Buck、Boost与Buck-Boost变换器的状态空间模型与动态性能指标
- 2026-11-19 21:12:08
Buck、Boost与Buck-Boost变换器的状态空间模型与动态性能指标
一、引言:从统一的标准表示到三种基本变换器
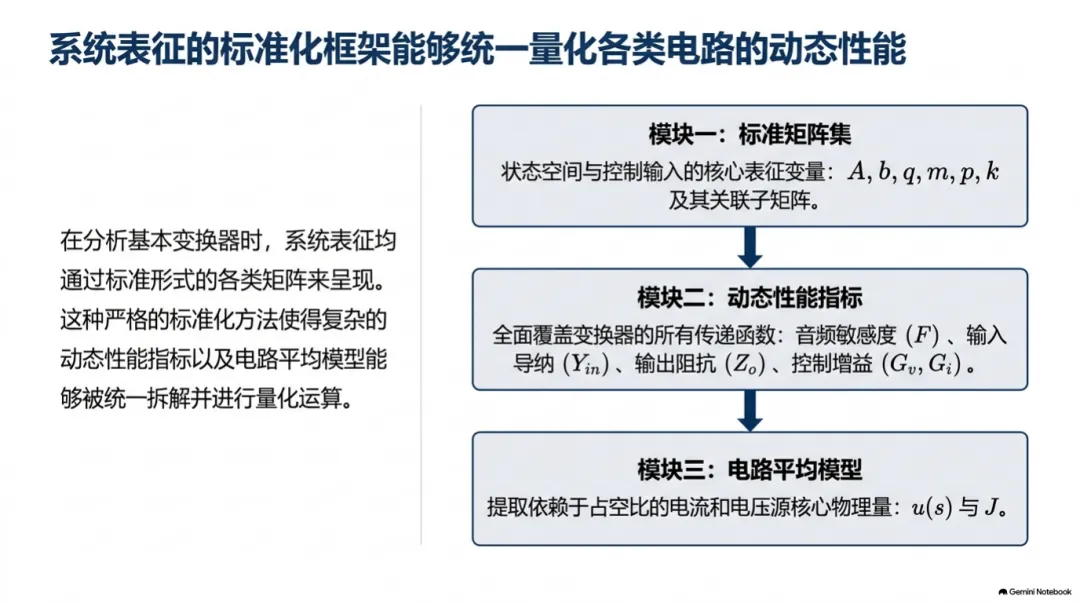
在前几节中,我们已经为开关变换器建立起一套统一的描述语言:把一个开关周期按开关状态切成若干子区间,每个区间写出线性状态方程,再按占空比把这些方程加权平均,得到一个统一的状态空间模型。至此,无论拓扑怎样变化,动态分析都归结为同一组矩阵——状态矩阵  、输入向量
 、输出组合向量
 与
 、以及描述占空比扰动与负载扰动的向量
 、
 ,还有直通项
 。这套方法的源头可以追溯到 1976 年 Middlebrook 与 Ćuk 在 IEEE 电力电子专家会议(PESC)上提出的统一建模方法,此后它成为功率变换器小信号分析的标准工具。
有了统一的语言,接下来的问题就很自然:把最常用的三种基本变换器——Buck、Boost、Buck-Boost——逐个代入这套框架,看看它们的矩阵分别长什么样,音频传递函数  、输入导纳
 、输出阻抗
 、控制增益
 与
 这几项动态性能指标又化简成什么形式。本节给出的结果乍看像一张供查阅的清单,但真正值得训练的是读表的能力:特征多项式
 的每一项对应电路里的哪个元件,传递函数的零点从何而来,以及为什么同为二阶系统,Boost 与 Buck 的补偿设计难度却相差很远。
这里先澄清一个常见误会:本节的矩阵并不是留给读者推导的练习题。它们的价值在于把"拓扑结构"翻译成"动态指标"的通道固定下来——只要认出矩阵中 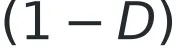 出现在哪几个位置,就能预判这台变换器的极点位置、零点性质和抗扰能力,而不必每次都从微分方程重来一遍。下面我们就按 Buck、Boost、Buck-Boost 的顺序把这条通道走通,最后用一张速查表把三者放在一起比较。
二、Buck变换器:最简洁的一组矩阵与四项指标
先看 Buck 变换器。它在开关导通与关断的两个子区间里,电感和电容的连接关系其实没有改变,只是电感的输入端在电源与地之间切换。因此两个区间的状态矩阵相同,即 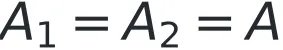 ,其元素为
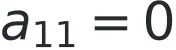 、
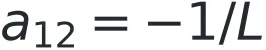 、
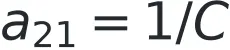 、
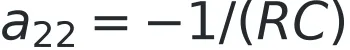 。占空比只出现在输入向量里:导通区间
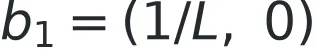 ,关断区间
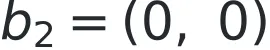 ,加权平均后得到
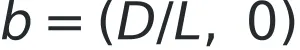 。输出侧取
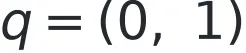 ,因为输出量是电容电压;
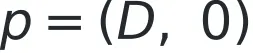 描述从输入端看进去的电流组合;
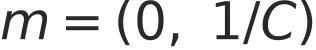 用于计算输出阻抗;
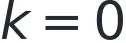 。
把这些矩阵代入 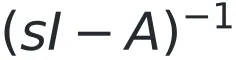 ,特征多项式是
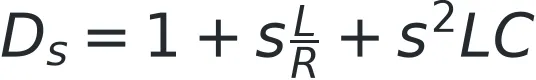
四项指标随之化简为:
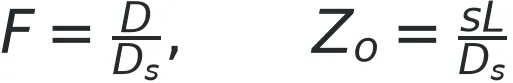
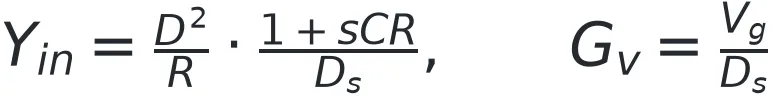
这组式子的每一项都值得停一下。控制增益  的直流值恰为
 ,也就是说,在直流工作点附近占空比每增加百分之一,输出电压约升高
 的百分之一——这正是电压型 PWM 控制最朴素的物理依据。输出阻抗
 的分子是
 ,低频段输出阻抗由电感主导,Buck 在这个意义上像一个电流源;随着频率升高,
 中的
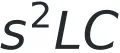 项接管,输出阻抗转而受电容支配。输入导纳的直流值为
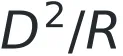 ,换算成输入阻抗就是
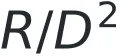 :一台输出
 、负载
 、工作在
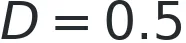 的 Buck,从输入端看进去的等效电阻是
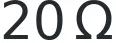 ,是负载电阻的四倍。这种"阻抗按
 缩放"的性质在多级电源的级联稳定性分析里经常用到。
控制增益的另一支  描述占空比扰动对输入电流的影响。由于输入电流是开关对电感电流的调制结果,
 由两部分相加而成:
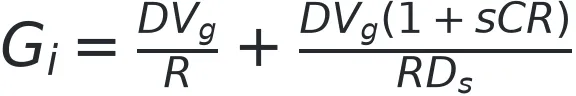
前一项是电感电流直流工作点 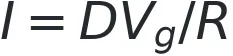 的直接贡献,后一项才是电感电流随占空比变化的动态贡献。教材同时给出电路平均参数
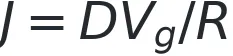 ,它恰好等于电感电流的直流工作点,这也是把矩阵语言翻译回电路语言的一个入口。
三、Boost变换器:(1-D)进入矩阵与右半平面零点
Boost 变换器的情况有所不同。开关导通时,电感接在输入电源两端、电容独自向负载放电,此时  的第一行全为零,只有
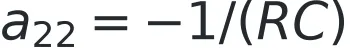 ;开关关断时,电感与电源串联后向电容充电,
 才具有
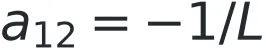 、
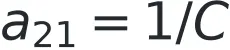 。两个区间按占空比加权,合成的状态矩阵为
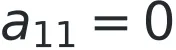 、
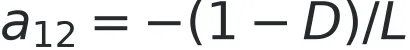 、
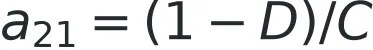 、
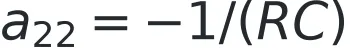 ——
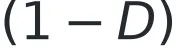 同时出现在两个耦合项上,这是 Boost 与 Buck 最根本的结构差别。输入向量则整个周期不变,
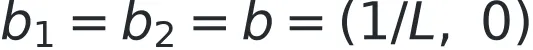 ,因为输入电压始终接在电感上。
代入后,特征多项式变成
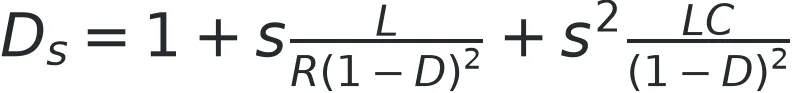
四项指标为
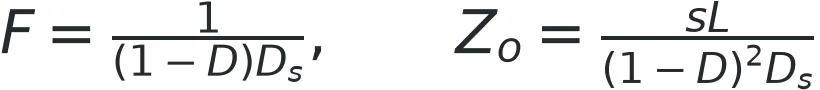
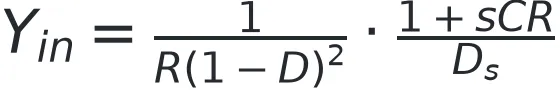
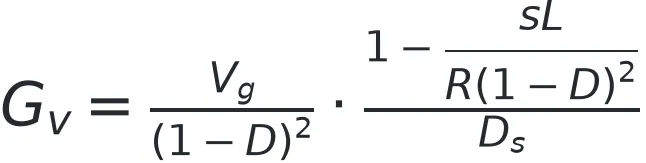
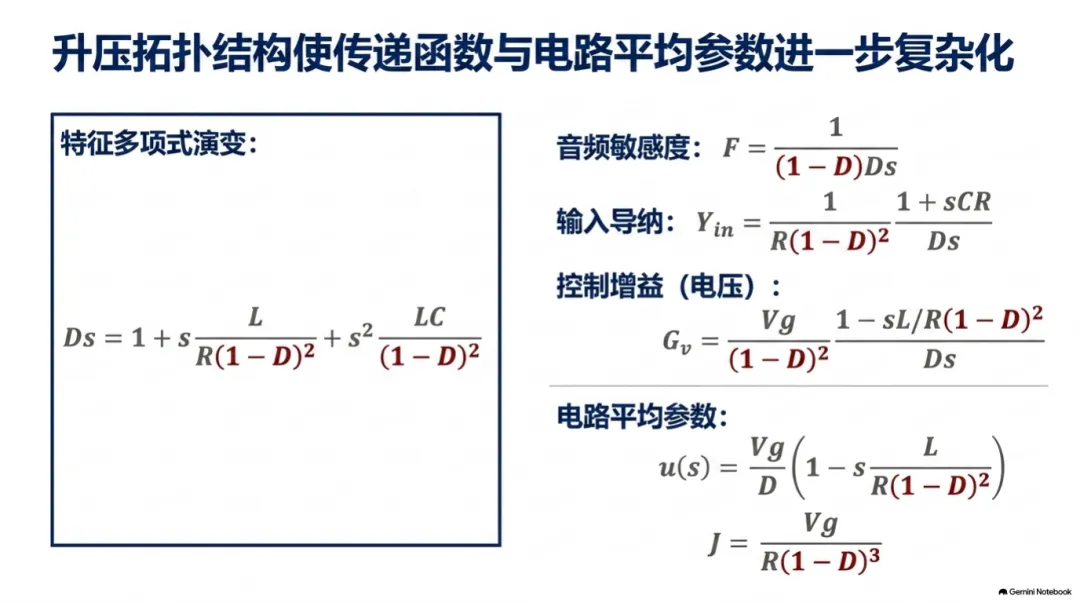
把  与标准二阶形式对照,Boost 的谐振频率与品质因数分别为
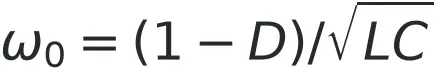 与
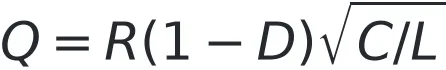 。也就是说,
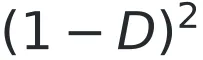 把电感与电容"放大"成了
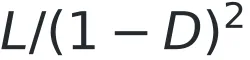 与
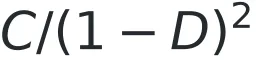 ,升压比越高,等效储能元件越大,谐振频率越低。
这里要注意的是控制增益  的分子:
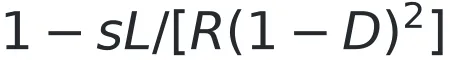 给出的零点位于
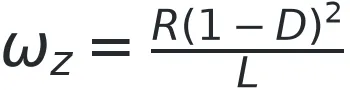
它落在右半平面。物理原因是不难理解的:当占空比突然增大,开关导通时间变长,电感暂时从输出电容"抽走"更多能量,输出电压先要下降,之后随着电感电流建立起来并升到新的工作点,输出才回升到更高的稳态值。这种"先反向、后正向"的响应无法靠任何线性补偿器预先抵消,是升压型变换器带宽受限的根本原因。
一个常见的错误认知是把 Boost 当作与 Buck 同样的最小相位系统,直接套用 Buck 上调好的补偿参数、把交越频率推高以求更快的响应。定量地看,若交越频率接近甚至超过  ,右半平面零点贡献的相位滞后会急剧吞噬相位裕度,而反向响应的幅度也会被放大,阶跃负载下输出先跌后冲的现象愈发明显。在工程上通常把交越频率压在
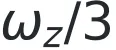 以下,宁可响应慢一点,也要保住稳定裕度。
四、Buck-Boost变换器与三种拓扑的横向比较
Buck-Boost 变换器的状态矩阵与 Boost 完全相同: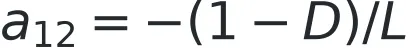 、
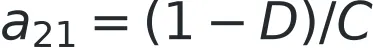 、
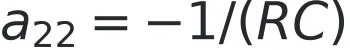 。差别在输入侧:它的输入向量为
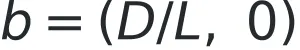 ,输出取
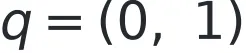 ,输入电流组合为
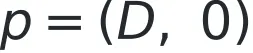 ,而扰动向量
 的两个元素分别是
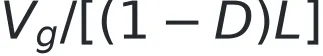 与
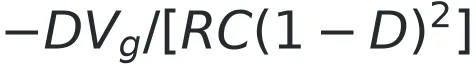 ,前者来自占空比对电感回路的直接激励,后者来自电感电流工作点
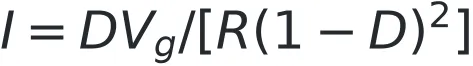 的变化。因此它的特征多项式与 Boost 一致:
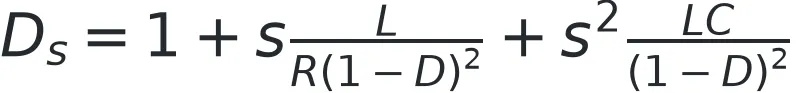
而四项指标为
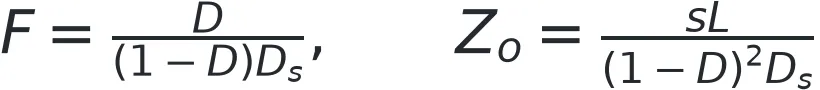
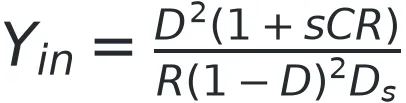
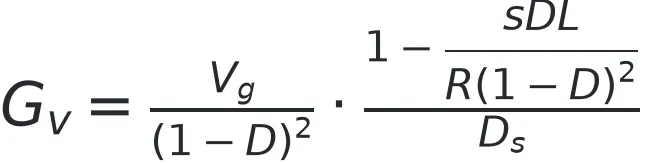
控制增益的直流值同样是 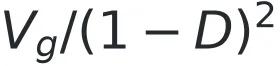 ,与稳态关系
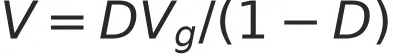 求导的结果一致;但分子零点的位置变成了
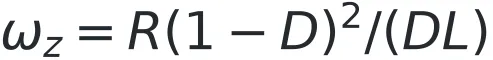 ,比 Boost 多出一个因子
 ,也就是说在同样的
 、
 、
 下,Buck-Boost 的右半平面零点更低,补偿难度更大。
下面做一次具体计算。考虑一台输入 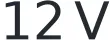 、输出
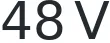 、功率
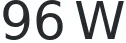 的 Boost 变换器,负载电阻
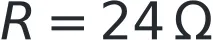 ,输出电流
 ,电感
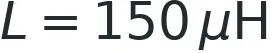 ,电容
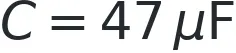 。由
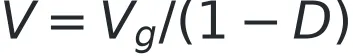 得
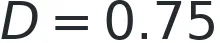 ,
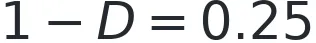 。
谐振角频率  ,即
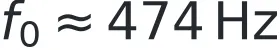 ;品质因数
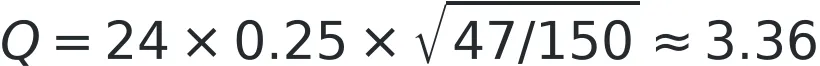 ;右半平面零点
 ,即
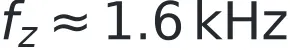 。
这组数字里藏着一个不太起眼但很有用的关系: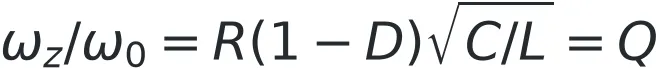 ,右半平面零点恰好是谐振频率的
 倍。对这台样机而言,可用带宽被夹在一个很窄的窗口里——交越频率必须低于
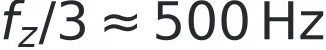 ,而谐振峰就在
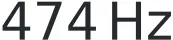 且
 超过 3,补偿器既要压住谐振峰,又不能把带宽推近零点。若要拓宽窗口,减小
 能把
 与
 一同推高,或者降低升压比(增大
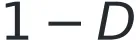 );但减小
 会加大电流纹波,提高对磁性元件和开关应力的要求,这正是功率密度与动态性能之间的经典折中。
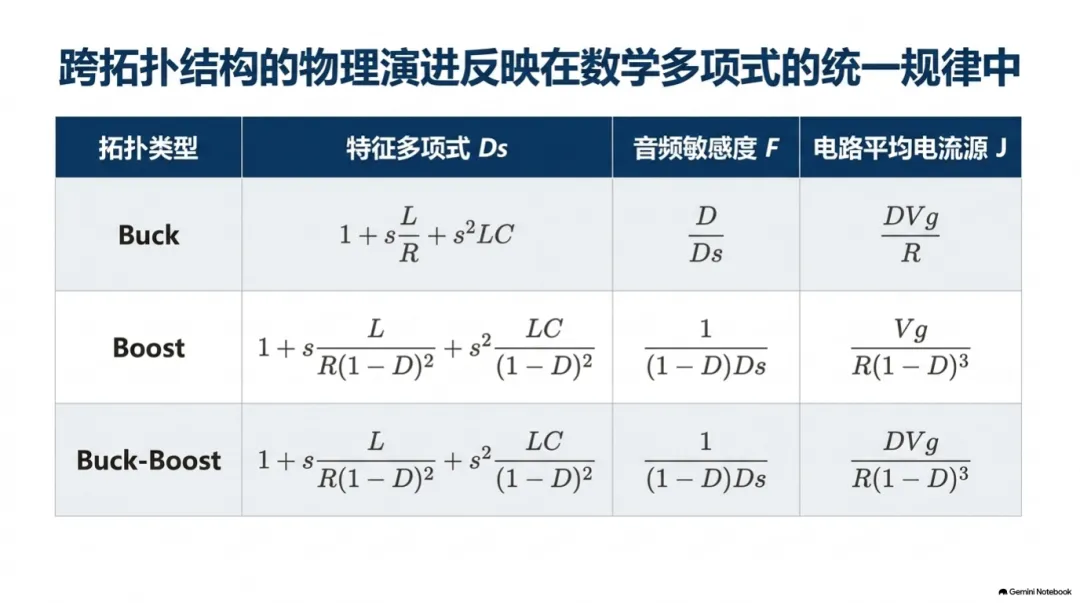
把三种拓扑放在一起,可带走的比较表如下:
 |  |  | |||
|---|---|---|---|---|---|
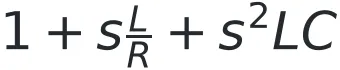 |  |  |  | ||
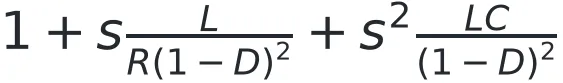 | 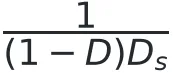 | 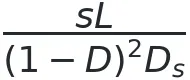 | 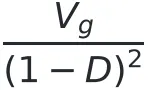 | 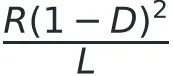 | |
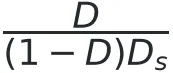 | 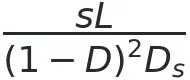 | 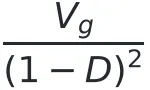 | 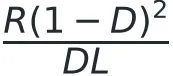 |
此外还有三条可以直接引用的准则:其一,Buck 是唯一的最小相位拓扑,带宽上限由元件应力而非零点决定;其二,Boost 与 Buck-Boost 共享同一特征多项式,极点结构相同,差别只在零点与增益的缩放;其三,输出阻抗的高频渐近线在三者中都由 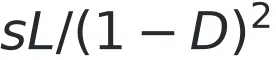 一类的等效电感决定,而 Buck 的
 直流渐近为零,Boost 与 Buck-Boost 亦然——它们的直流输出阻抗都被电容支路旁路。
五、断续导通模式的引出与本节小结
以上推导都建立在一个前提上:电感电流在整个周期内不为零,即连续导通模式。当负载变轻或电感取值偏小时,电感电流会在周期结束前降到零,一个开关周期便由两段变成三段: 的开关导通、
 的二极管导通(电感电流从峰值线性下降到零)、以及
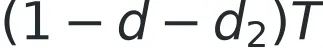 的电流为零段(负载由电容独自供电)。状态空间平均的做法依然适用,只是参与加权的状态矩阵从两个变成三个。
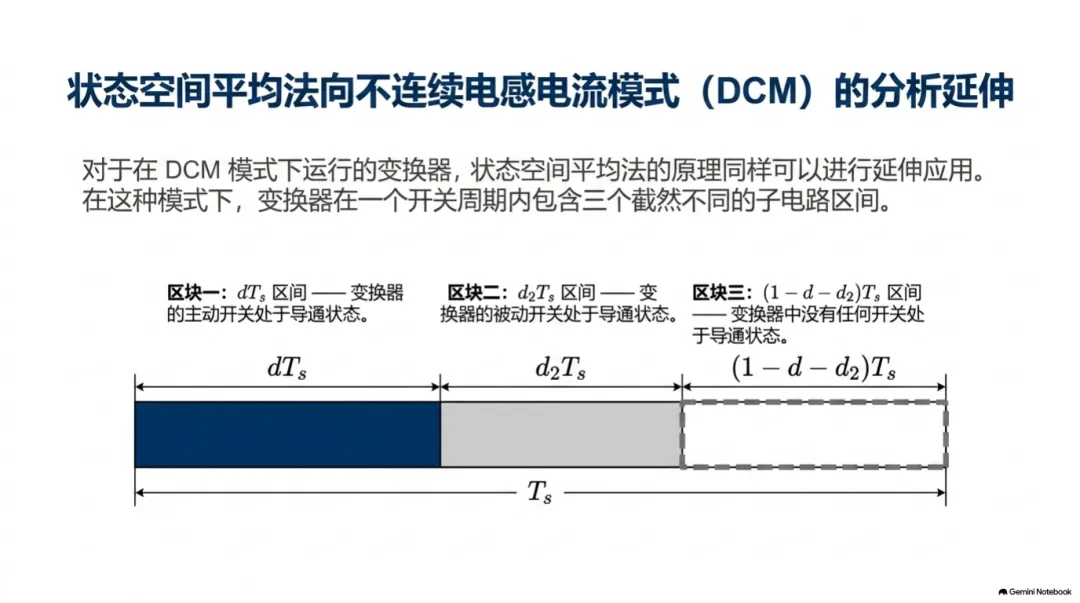
与连续模式相比有一个关键差别: 并不是独立的控制量,而是由"电感电流在一个周期内恰好回到零"这条边界条件决定的代数量。这使得断续模式的平均模型多出一个约束,电感电流不再是独立的状态变量,系统通常从二阶降为一阶,控制增益与输出阻抗的形式也随之改变。这一部分是后续各节的主题,这里只交代它的来由。
本节的要点可以归结为三条。第一,三种基本变换器共用同一套矩阵语言,差别集中在  与
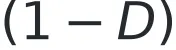 落在矩阵的哪几个位置,读表时应先认这两个因子。第二,Boost 与 Buck-Boost 共享特征多项式,右半平面零点是它们区别于 Buck 的根本特征,补偿设计的难度由此决定。第三,给出
 、
 、
 与工作点后,谐振频率、品质因数与零点位置都可以用表中的闭式直接算出,变换器选型与参数折中因此变成可以量化比较的事情。