你拍了十年的日常,成了机器人的教材
- 2026-11-21 02:59:49
骨
你拍了十年的日常,成了机器人的教材
Runway 把 270 亿参数的世界动作模型全开源,Apache 2.0;训练数据里 58% 是人怎么活
AI × 影视创作 · 2026年11月13日
导 语
11 月 11 日,Runway 把 Praxis-1 的权重、推理代码、微调代码全部放开,Apache 2.0,可以商用。270 亿参数的混合专家扩散 Transformer,同时预测画面和动作。英伟达 RoboLab-120 上,1200 个回合,成功率 46.2%,世界动作模型第一。一家靠「电影感」起家的公司,把物理理解送给了机械臂。
先说 Runway 是谁。
过去两年,它是影视圈最常被提起的生成工具之一。
你刷到的那种「一句话生成一段电影感镜头」,很多出自它。
它的用户是导演、广告人,以及大量想拍片但没钱拍片的人。
然后它去做机器人了。
(这事儿的荒诞感,类似一家婚庆摄影公司突然开始造拖拉机。)
视频生成模型要学的核心能力,是「下一帧会长什么样」。
机器人要学的核心能力,是「我动一下,世界会变成什么样」。
这是同一个问题的两种问法。
(一个问「看起来对不对」,一个问「做起来对不对」。底层是同一套直觉。)
所以 Runway 把视频模型卸下一条腿,装上动作头,成了世界动作模型。
9 月先发了 Solaris,11 月把 Praxis-1 全开源。
转身很快。快到你还没习惯用它拍片,它已经不在片场了。
英伟达的 RoboLab-120,1200 个回合。
Praxis-1 成功率 46.2%,FLUX 3 Action 42.9%,Cosmos3 Nano 36.8%,π0.5 28.0%。
在世界动作模型这个子类里,它是第一。
但 46.2% 这个数,得正着读,也得反着读。
正着读:它比最接近的对手高 3.3 个百分点,比 π0.5 高 18.2 个百分点。
反着读:一半以上的回合,它失败了。
(一半以上。这成绩放在影视里叫「可用率不到五成」,制片人是要骂人的。)
放机器人里,叫「行业最好」。
还有一层:总榜上它排第五。
第一是 86.0%,另一类视觉语言动作模型是 49.2%。
(所以「第一」前面得加定语。加了定语的第一,和不加定语的第一,是两种新闻。)
它自己的说明写得很清楚:「世界动作模型第一」,没夸大。
是转述的人把定语删了。
(删定语是这行最常见的加工。删完句子更好看,信息更少。)
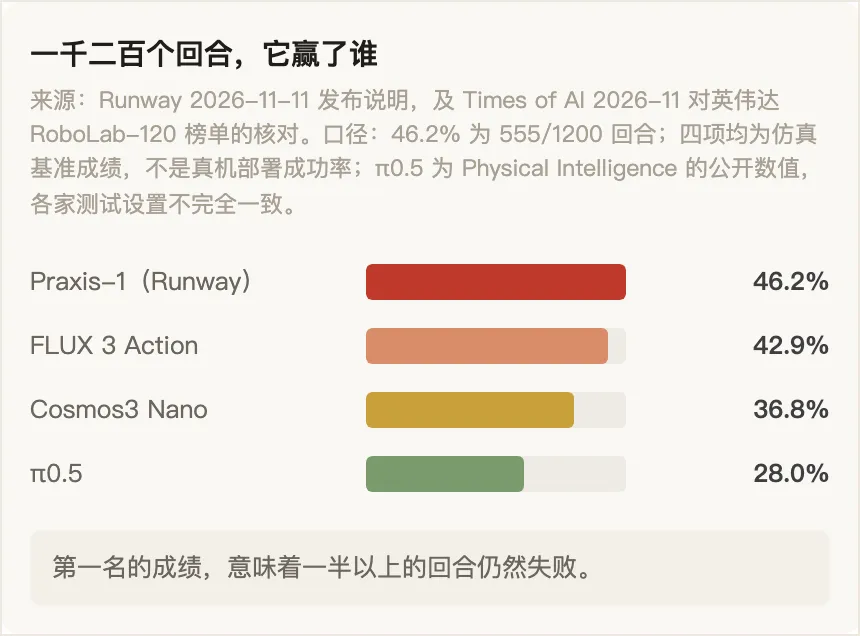
图 1 · 一千二百个回合,它赢了谁
Praxis-1 的训练数据配比:58% 是人类第一视角视频,20% 是通用视频,18% 是真实机器人视频。
一半以上,是「人戴着摄像头干活」的画面。
拧螺丝、切菜、叠衣服、搬箱子、开门、扶人。
这些画面有一个共同点:它们不是作品。
它们是素材。是工人培训视频、是生活记录、是随手拍。
(换句话说,机器人的教材,是人类的日常。)
Runway 自己的判断更直接:网络视频当预训练数据,效果和遥操作视频差不多。
这句话的分量,比 46.2% 重。
因为它意味着,机器人不需要先有机器人,才能学会干活。
它可以先看人干。
看几百万小时的人怎么把手放下去、怎么用力、怎么在失败后调整。
(遥操作数据一小时几千块,网络视频一小时零块。这个差价会重写产业链。)
而这批数据里有一类特别值钱。
第一视角。
不是旁观者在拍,是干活的人自己在拍。
镜头会晃,会低头,会被自己的手挡住。
这些「不专业」的画面,恰好是机器人最需要的视角。
因为机器人只有一个机位:它自己。
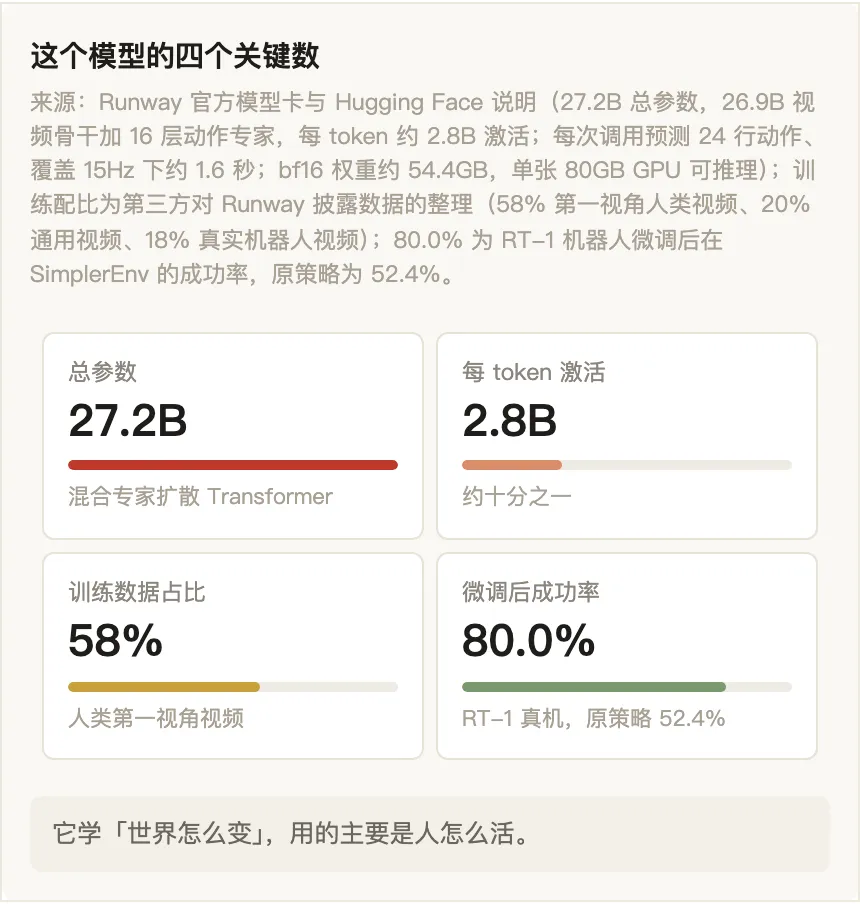
图 2 · 这个模型的四个关键数
有人会觉得,这跟创作者没关系。
有关系。
过去十年,影视行业最不被看好的工种之一,是「拍日常」。
纪录片、生活流 vlog、探店、手工、农活、工厂流水线。
这些东西在片场叫「没场面」,在平台叫「完播率低」,在甲方叫「不好卖」。
但它们的共同点是:第一视角,真实动作,完整流程。
正好是训练一个世界模型最缺的东西。
(你拍了十年「没什么用」的素材,忽然成了硬通货。有点好笑,也有点心酸。)
我不是说这些素材能卖钱。
我是说,判断「什么画面有价值」的尺子,换了。
以前这把尺子叫「好看」。
现在多了一把,叫「可执行」。
一个镜头,能让模型看懂「手从哪伸进去、用多大力、物体怎么反应」,就有价值。
哪怕它构图很丑,哪怕它抖。
(这对拍纪录片的是好消息,对只拍空镜的不是。)
如果物理理解可以从人的视频里学,那么「表演」这件事的定义也会松。
以前表演是「演给别人看」。
以后一部分表演是「做给机器看」——你的动作被拆成关节、力矩、接触点。
(演员的身体,正从「表达工具」变成「数据源」。不冲突,但价钱不一样。)
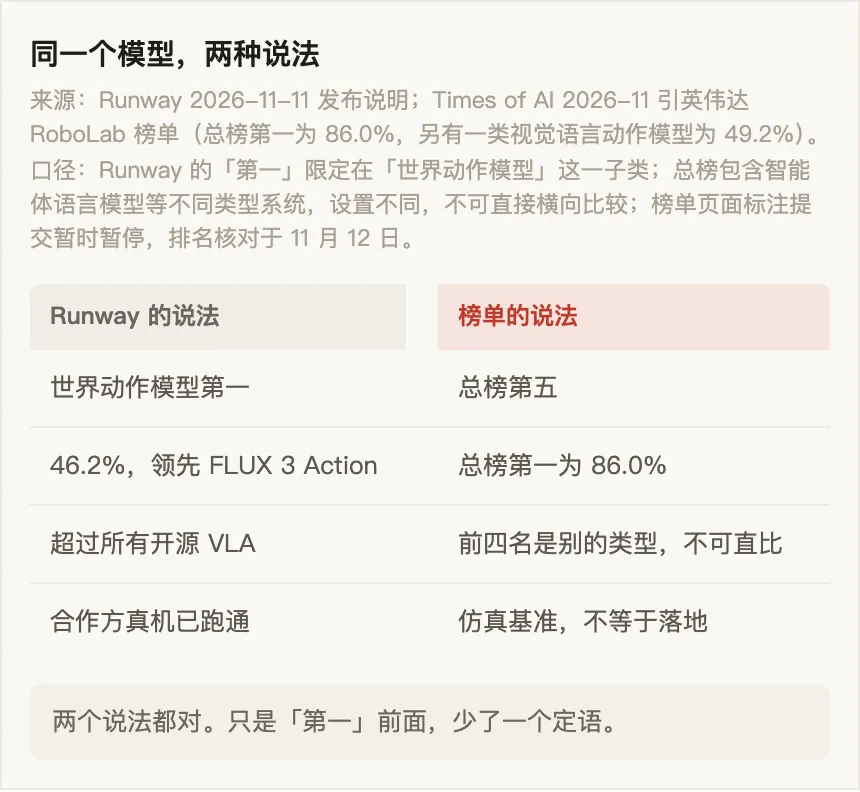
图 3 · 同一个模型,两种说法
Apache 2.0 全开源,可商用。这条线上不常见。
因为它要的不是授权费,是生态。
模型开源,硬件厂商与集成商都来用,Runway 就成了默认底座。
(这套打法,软件行业演过很多遍。先送铲子,再卖地图。)
对影视行业,启示不在于「又有新工具」。
在于它划出了一条界线。
生成画面这件事,正在变成基础设施。
理解物理这件事,正在变成新的溢价。
前者会越来越便宜,后者会越来越贵。
(所以我们这行的价值,会往「懂不懂世界怎么运转」上挪,不是往「会不会用模型」上挪。)
网络视频作为策略预训练数据,与遥操作机器人视频的效果相当。—— Runway,2026-11-11(Praxis-1 发布说明)
回到标题。
你拍了十年的日常,成了机器人的教材。
这不是安慰。
它是已经发生的事实,写在训练配比里,58%。
你可以继续拍那些没人看的东西。
拍人怎么吃饭,怎么系鞋带,怎么在楼道里喘气。
(总有一天会有模型需要这些。它不给你署名,但会因为你拍过,少摔一次。)
影像的价值,从来不只是被看见。
还有被学会。
如果你手机里存着一些「没用」的素材——家里老人做饭、师傅干活、孩子学走路——别删。它们现在不值钱,但它们记录的是「人怎么操作这个世界」,而这正好是这个时代最缺的教材。你拍过最没人看、但你自己最舍不得删的一段,是什么?
数据来源
Runway 2026-11-11《Praxis-1 Is Now Available》(权重、推理代码与微调代码以 Apache 2.0 开放,允许商业使用;GitHub 与 Hugging Face 同步发布,原生支持 LeRobot;支持全量微调与 LoRA;可在 H100、B200、RTX 5090、RTX PRO 6000 与 Jetson Thor 上运行;合作方为 Noble Machines、Standard Bots、Ultra,分别对应足式人形、六轴工业机械臂与双臂仓储机器人)
Times of AI 2026-11《Runway Opens the Weights of Its Video-Trained Robot Model》(RoboLab-120 上 555/1200 即 46.2%,世界动作模型第一,领先 FLUX 3 Action 42.9%;总榜第五,总榜第一为 86.0%,另有一类视觉语言动作模型为 49.2%;榜单标注提交暂时暂停,排名核对于 11 月 12 日;仿真成绩不等于部署成绩)
站长之家 2026-11-13《Runway 开源 27B 世界动作模型 Praxis-1》(270 亿参数 MoE 扩散 Transformer;Cosmos3Nano 36.8%、π0.5 28.0%;RT-1 微调后 SimplerEnv 80.0%,原策略 52.4%)
aipolix 2026-11《Runway releases Praxis-1, a 27B open-weight world action model for robots, under Apache 2.0》(27.2B 参数,26.9B 视频骨干加 16 层动作专家,每 token 约 2.8B 激活;bf16 包 54.4GB,单张 80GB GPU 推理;DROID 检查点在自有评测集上提示遵循 52.5%,95% 置信区间 35.8 至 68.3;训练配比 58% 第一视角人类视频、20% 通用视频、18% 真实机器人视频,另用约 277 小时 DROID 成功片段微调)
腾讯新闻 2026-11-13《27B全开源:机器人有了基础模型》(Noble Machines 合作中,模型从半小时示例学会捡木板,15 次全中;面对未见过的杂乱木料堆,10 次成功 6 次;上述为 Runway 对合作方试验的转述)
口径说明:46.2% 为仿真基准成绩,非真机部署成功率;「第一」为世界动作模型子类第一,总榜第五;52.5% 提示遵循为 Runway 自有评测集结果,置信区间较宽;合作方试验数据为厂商转述,未经第三方复现。
说明:本文数据均来自上述公开报道与机构披露,推算值已在图注中标明分子分母;个案不代表行业全貌。

