MIT机器人操作 知识点笔记(7):机器人触觉仿真及抓取姿势生成
- 2026-11-23 00:36:31
第六讲解决的是“机器人怎样绕开障碍物到达物体附近”,第七讲继续讨论:手到了物体附近后,手指究竟应该放在哪里?抓住以后,物体会不会滑落?〔1、2、3〕
本讲把抓取定义为:在一组接触点施加力与力矩,以限制物体运动。接着给出了三种不同的抓取方法:分析法、启发法、学习法。三者并不是互斥的,而是需要结合抓取任务的“先验信息”以及“抓取保证”,组合起来使用。
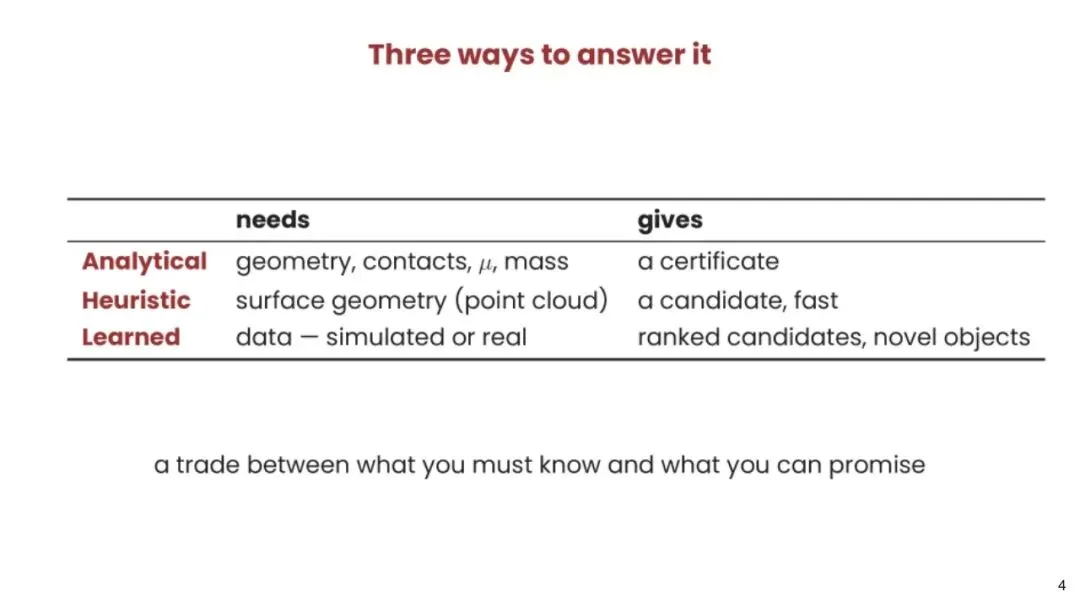
图 1 三种方法的“先验信息”和“抓取保证”各不相同:分析法需要精确模型,但也更能保证抓取稳定性;启发法只依赖局部表面几何,速度快但保证性弱;学习法依赖数据,能对新物体产生排序候选。
| 分析法 | ||
| 启发法 | ||
| 学习法 |
从本质上讲,当你掌握的信息越完整、模型越精确,那么你能给出的抓取稳定性保证就越强。
所以这三种方法并不是互斥的,实际机器人通常将学习生成、几何启发式筛选和解析力学验证组合起来使用。
一个机器人典型的抓取流程是:
一个刚体在 3D 空间有:
当抓取物体时,接触力不仅要抵消重力,力矩也必须相互抵消,否则物体就会转起来,如图2所示: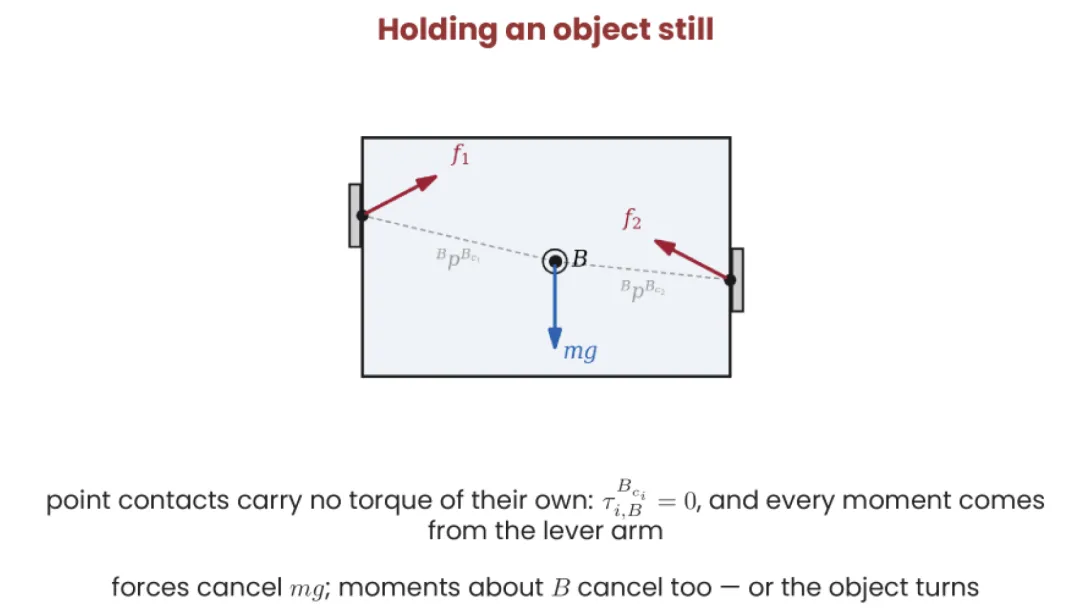
图 2 抓取物体保持静止时,其的大小和方向既能抵消重力,又让它们关于的力矩互相抵消。
在接触坐标系中,设定轴沿物体表面的内法向。
这表示接触力不再只能沿法向,而可以在一个圆锥区域内变化,如图3所示。
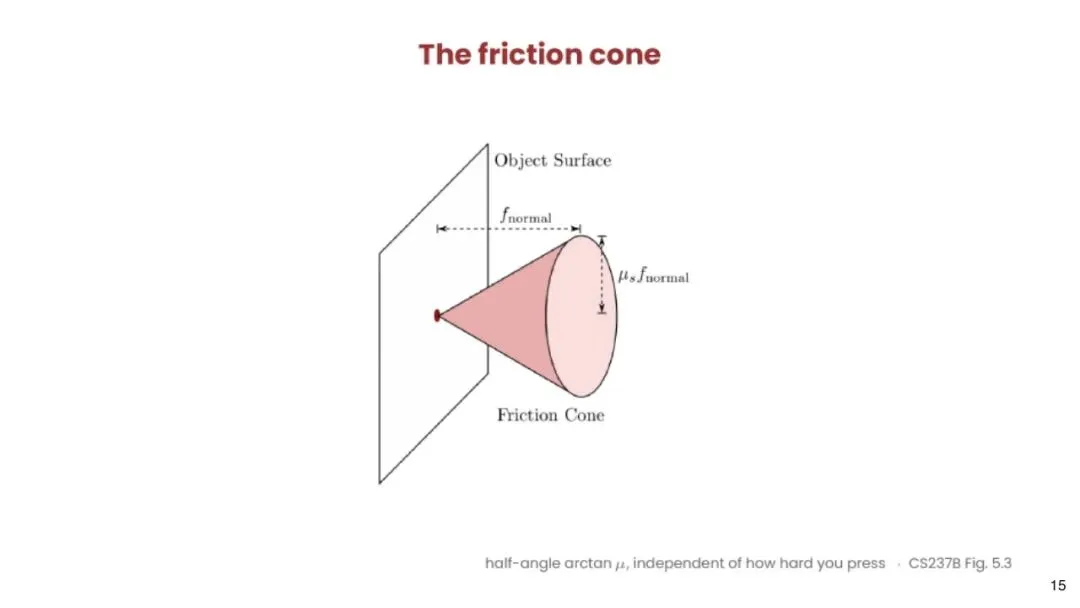
图 3 接触力的可行集合是一个以法向为轴的锥:法向压力越大,摩擦力上限越高。
可以看到,摩擦系数越大,,也即摩擦力越大,手指允许施加的力方向更多,抓取通常也越容易稳定。一旦所需切向力越过锥面,接触就开始滑动。
点接触模型往往太理想,并且接触变化过程中容易跳变并不连续,而真实场景中的接触往往是一小块区域,并不仅仅是没有面积的点。Hydroelastic contact。压力场接触模型可以用接触面上的压力场积分出合力与合力矩,在点接触和有限元FEM之间取得计算量与真实性的折中。〔5、6〕对于机器人抓取场景,并不需要知道完整准确的内部应力/应变场,只需要了解接触区域在哪里/压力大概怎样分布/最终产生了多少力&力矩,这种情况下压力场接触模型的计算量远低于通用有限元,但又可以求解接触区域下的压力分布,因此特别适合用于机器人的抓取/推动/触觉仿真。
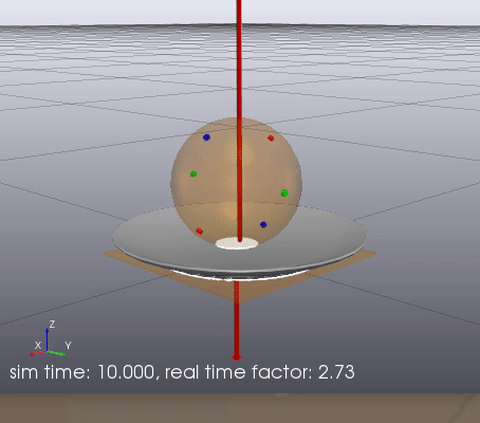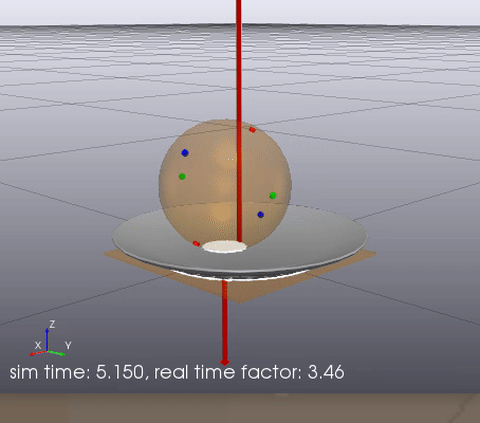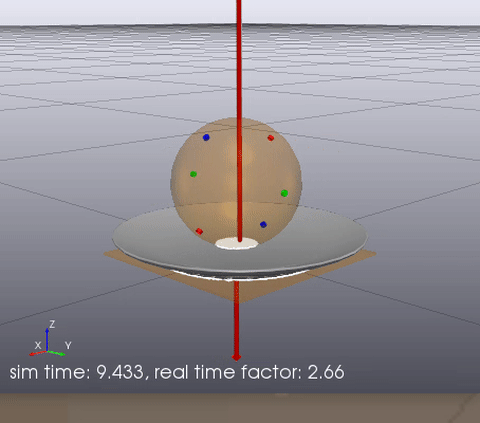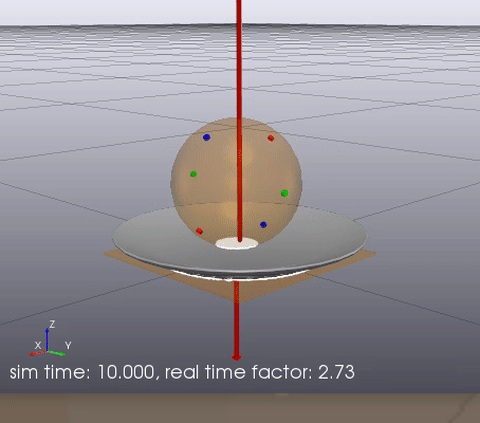
动图1 球与平面接触时形成有限面积的压力场,而不是只留下一个理想接触点,可以看到接触面随压入状态而变化。
不过机器人的触觉仿真仍然是一个业界难题,因此今年的IROS 2026上提出了SBLR、PTLD等潜变量重建的方式,不再直接追求对传感器的精准复刻,转向对齐任务相关的接触特征,用于指导后续策略学习。〔7〕
机器人的每根手指由于接触位置、摩擦等限制,只能产生一定范围的力。把所有手指能够共同产生的各种“合力 + 合力矩”的集合表示出来,就得到 抓取力旋量空间(Grasp Wrench Space)。它表示:这个抓取姿势拥有多大的能力范围。
如果力旋量空间能够把“合力和合力矩都为零”的原点包含在内部,那么表示无论外界从哪个方向推、拉或扭物体,机器人理论上都能产生一个相反方向的作用进行抵消,因此也表示机器人有能力抓牢物体,这种情况就称为 力闭合(Force Closure)。
但“能抓牢”还不能说明“抓得有多牢”。两个抓取动作可能都能满足力闭合,但安全余量不同。因此本节提出了抓取质量指标:
metric 看的是最薄弱方向:在空间内部,以原点为圆心能放进去的球越大,说明余量越大。
Volume metric 看的是整个空间的大小,反映抓取在各个方向上的整体能力。
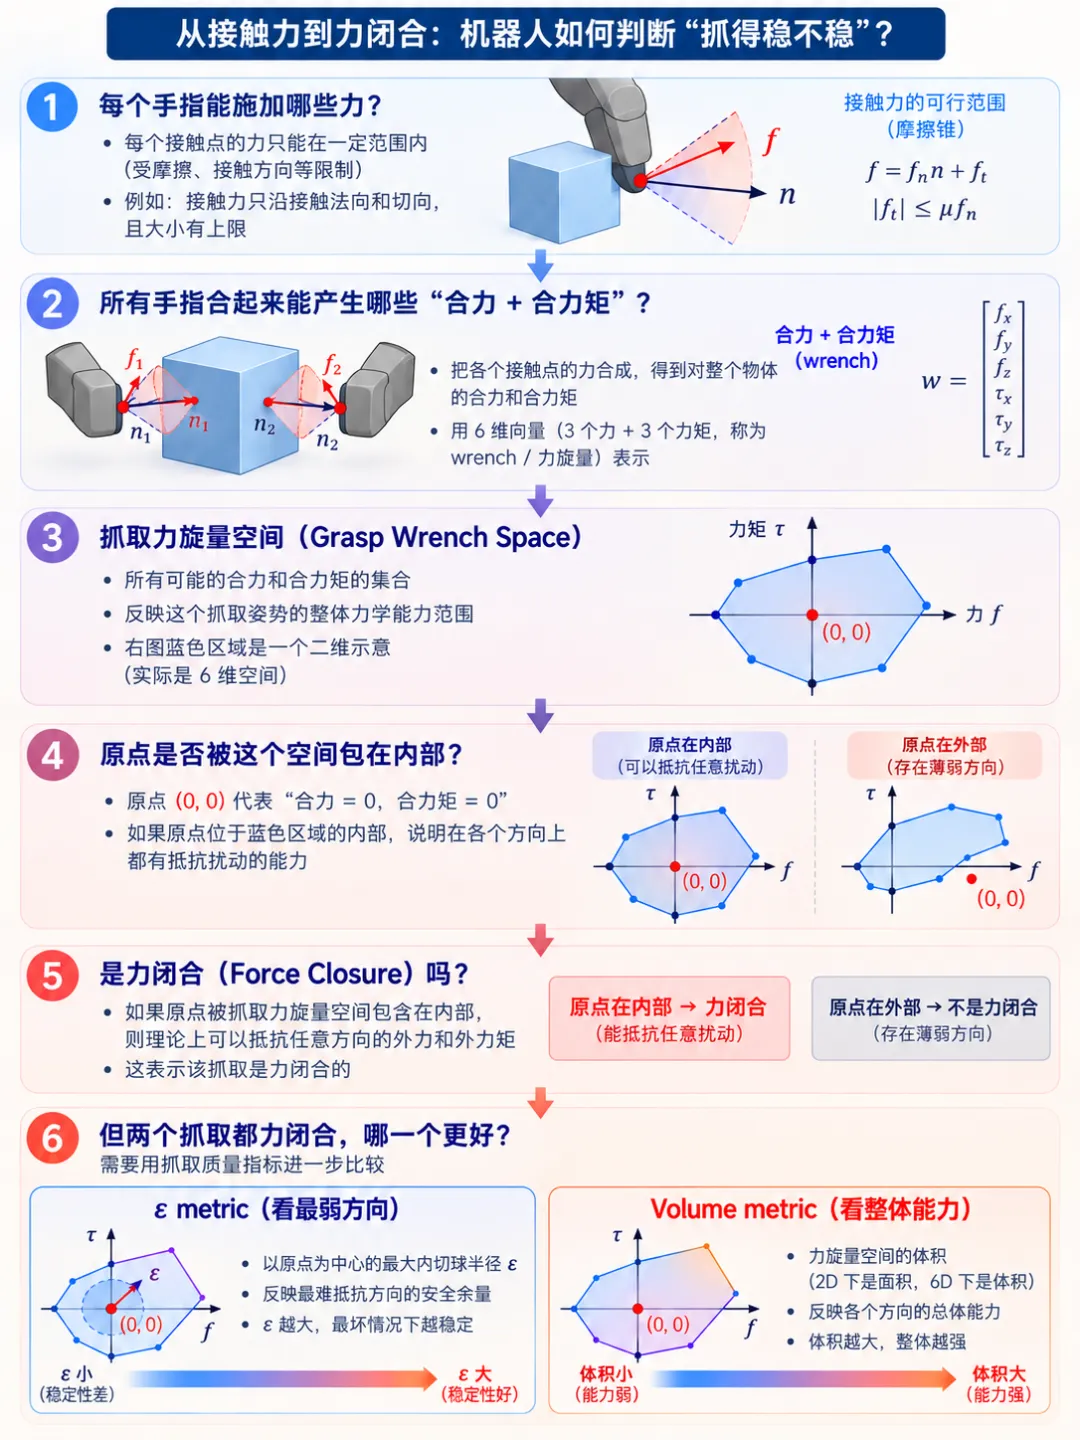 图 4 从单个手指可施加的接触力范围,到机器人的抓取质量判断。
实际场景中的情况往往是:机器人不知道眼前物体是什么,也没有完整的几何尺寸/摩擦系数等信息,只看到一堆点云,那它怎么能快速找到一个“八九不离十”的抓取方式?
这种情况下可以采用Heuristic方式:不先证明这个抓取一定稳定,而是利用几何规律快速找到“很可能稳定”的位置。
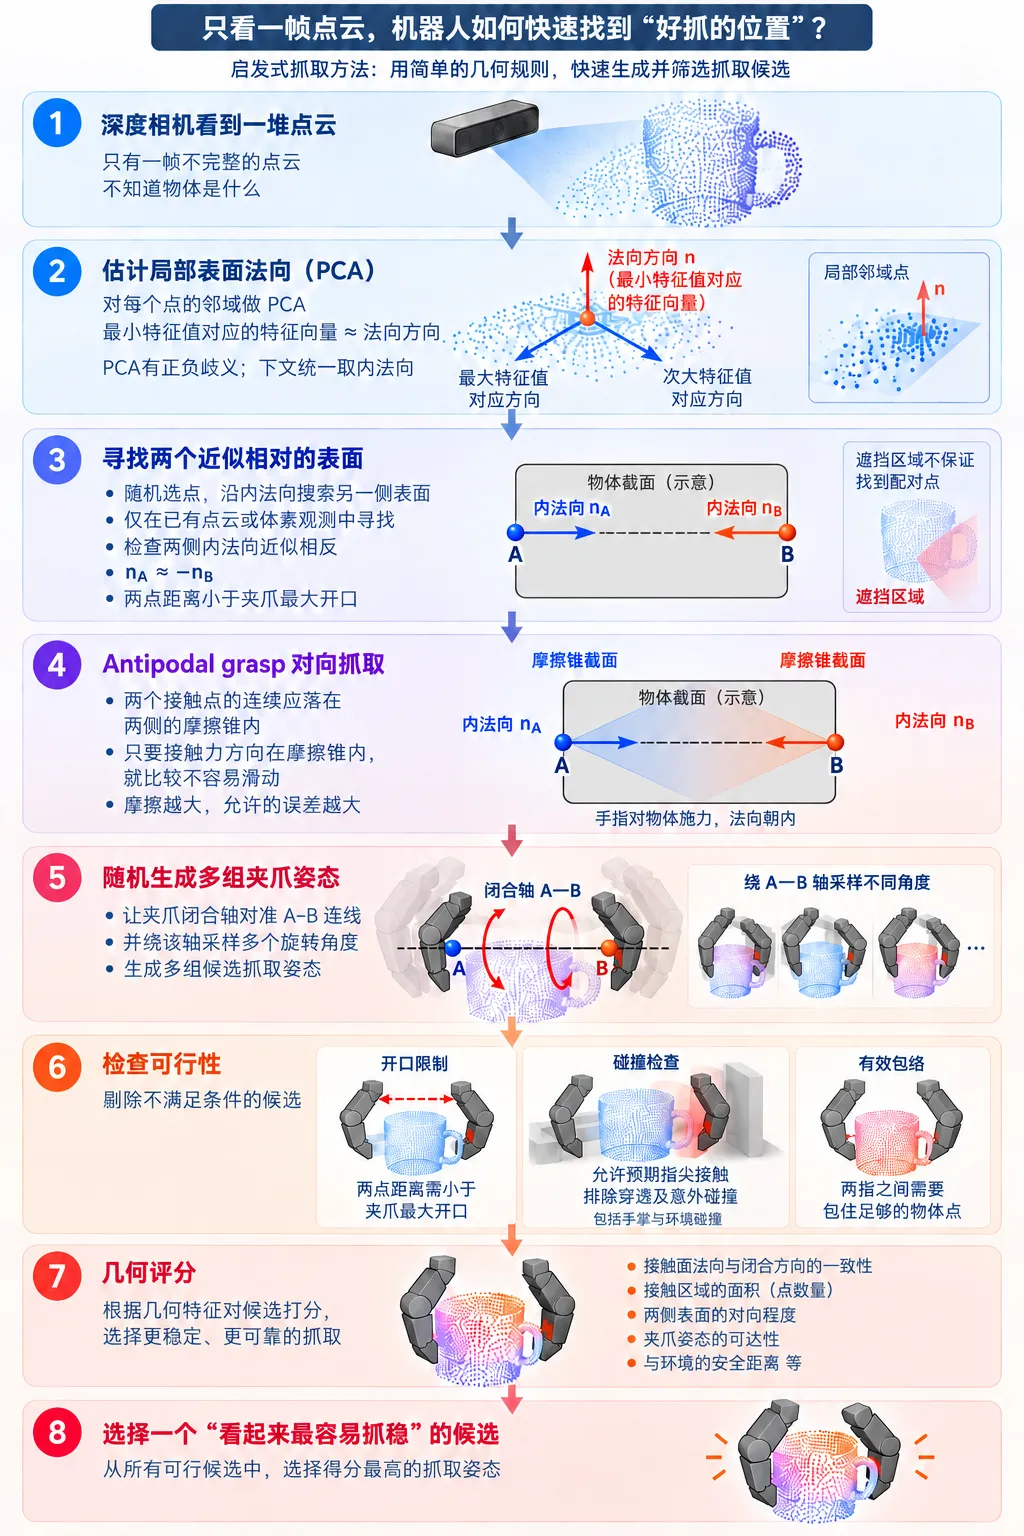 图 5 启发法:把复杂的“摩擦锥+力闭合”理论,换成简单的几何规则,让机器人只看点云也能快速提出抓取候选。
上一节的启发式方法是教机器人根据几何规则寻找抓取位置;学习法则直接让机器人从大量成功和失败的抓取案例中,学会判断哪里更容易抓住,甚至直接生成抓取姿势。训练数据可以通过仿真获得,也可以从真实环境中采集。
代表是Dex-Net 2.0:
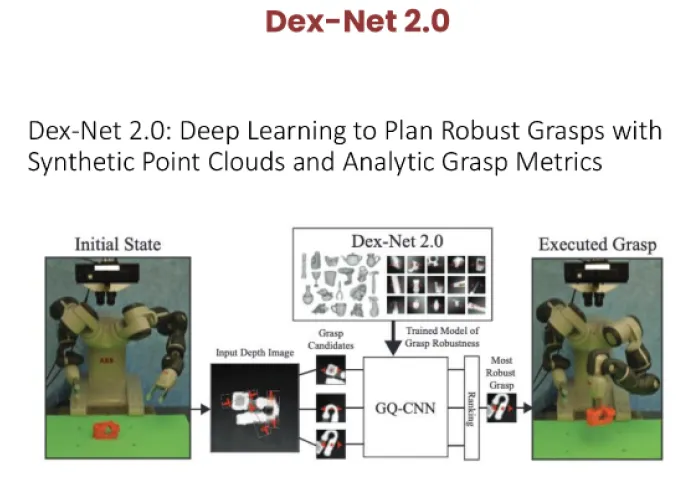 图 6 Dex-Net 2.0 :让神经网络当一个“抓取质量评委”。
代表是Contact-GraspNet:
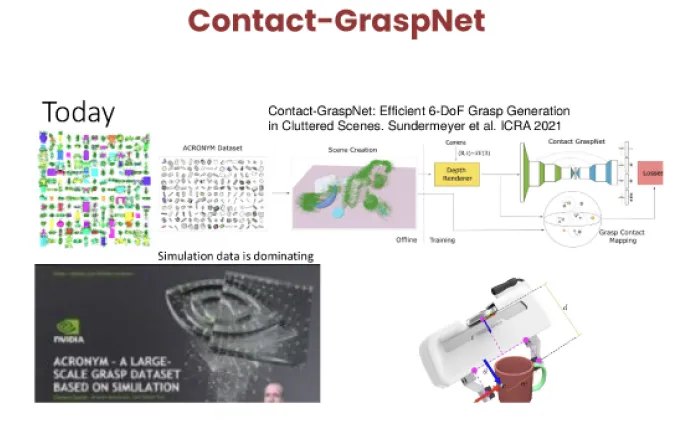 图 7 Contact-GraspNet:从点云中直接预测适合接触的位置。
代表是GraspGen:
Diffusion Transformer产生抓取候选,再使用判别器discriminator对样本评分和过滤。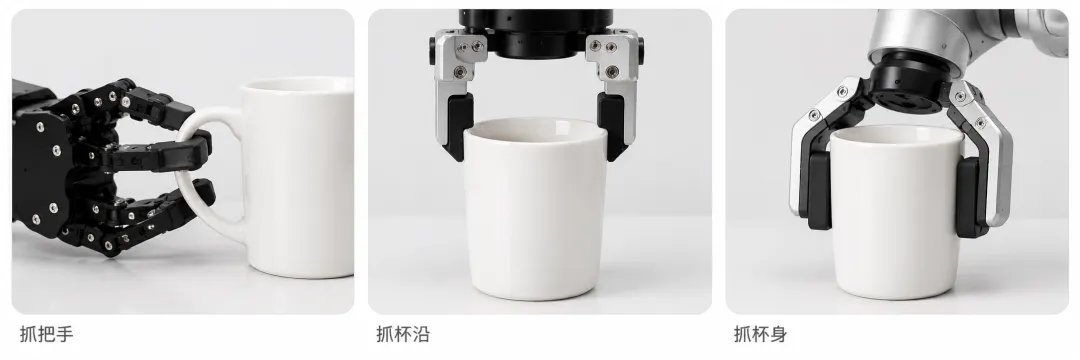 图 8 GraspGen:使用生成式模型,提供多种抓取备选并进行评分和过滤。
以上三种代表方法是解决机器人抓取问题的三条不同技术路线,它们在时间上具有明显的技术演进关系,但在实际抓取系统中,通常可以并行替代、也可以有条件地组合使用。
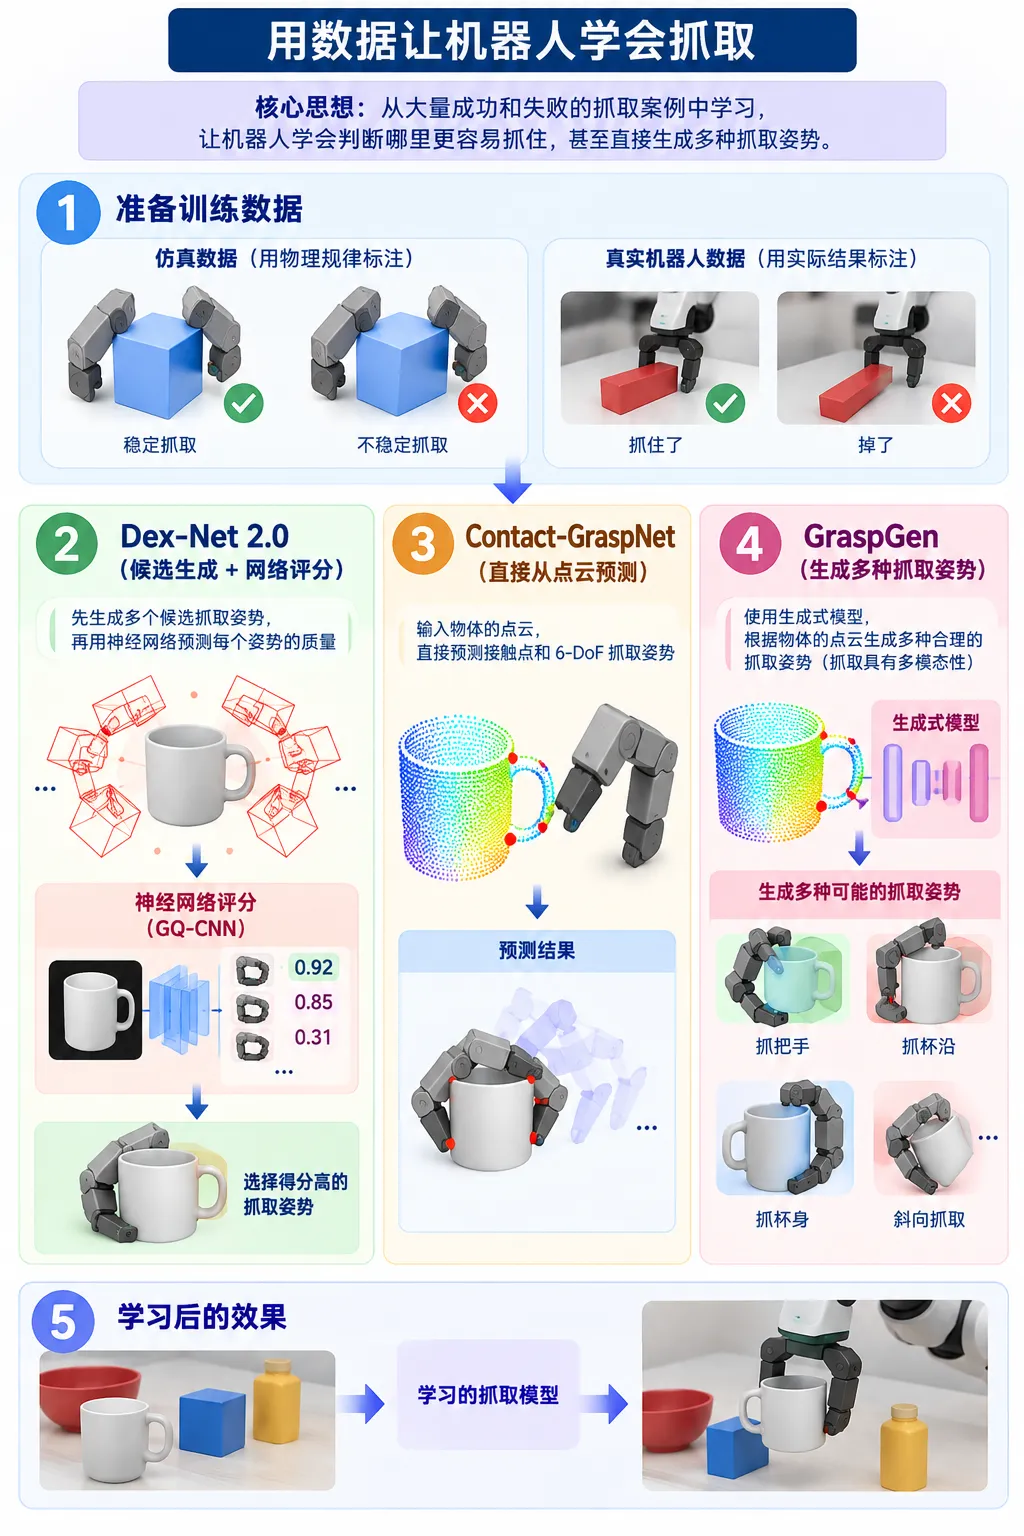 图 9 学习法:利用物理或实验数据,快速评价、预测甚至生成抓取姿势。
简单回顾一下开篇提到的三种抓取方案的关键价值场景和技术特点:
| 严格判断 | ||
| 训练神经网络 |
学习法是伴随着深度学习快速发展的方案,具有更好的泛化潜力,但不能简单把它视为是前两种方案的直接替代,需要三者相互结合取长补短:
MIT 6.4210/2 机器人操作 知识点笔记(1) MIT机器人操作 知识点笔记(2):机器人学习概览 MIT机器人操作 知识点笔记(3):坐标系与坐标变换 MIT机器人操作 知识点笔记(4):基础运动学 MIT机器人操作 知识点笔记(5):运动学优化 MIT机器人操作 知识点笔记(6):运动规划 从IROS 2026看灵巧手的十大技术趋势

